Robotti, joka näkee nopeammin kuin ihminen ehtii reagoida
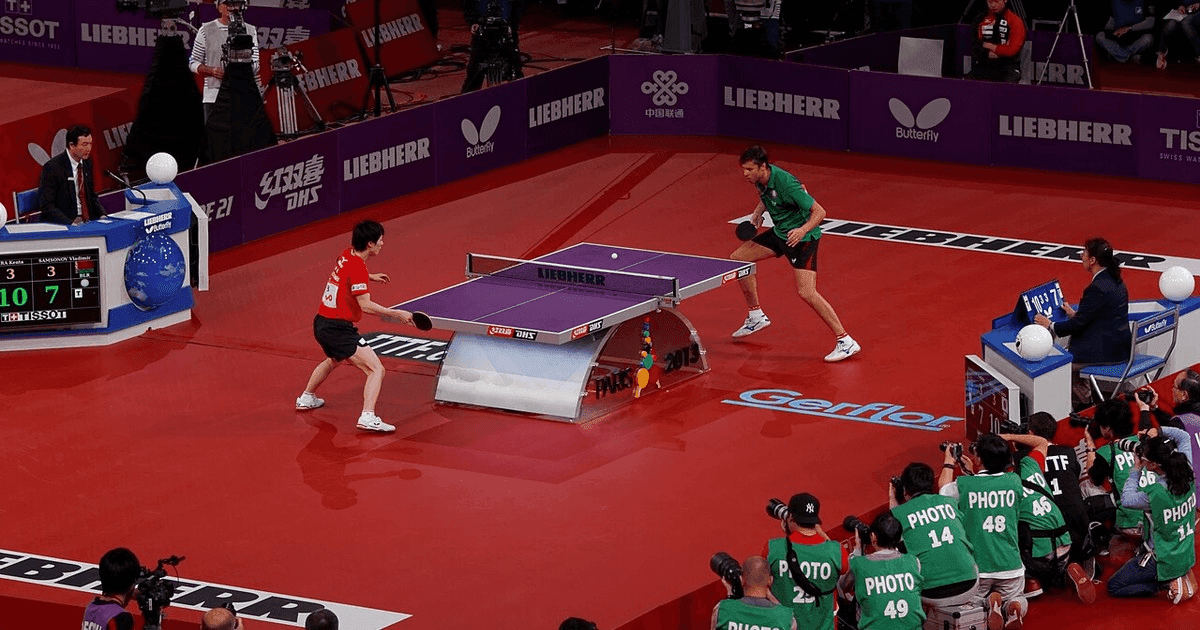
Sony AI julkaisi tänään Nature-lehden kannessa tutkimuksen Ace-nimisestä robotista, joka on ensimmäinen autonominen järjestelmä, joka voittaa pingisammattilaiset ITTF:n virallisilla säännöillä ja täydellä pöydällä. Nature-julkaisussa raportoiduissa otteluissa Ace voitti viidestä eliittipelaajasta kolme. Joulukuussa 2025 ja maaliskuussa 2026 tehdyissä jatkokokeissa robotti voitti vähintään kerran jokaisen kolmen ammattipelaajan, joita vastaan se asetettiin.
Pingis on robotiikalle poikkeuksellisen hankala laji. Pallo lentää huippulyönneissä yli 25 metriä sekunnissa, pyörii tuhansia kierroksia minuutissa ja kimpoaa eri tavoin pyörimisen mukaan. Pelaajalla on aikaa reagoida noin 230 millisekuntia, eli jokainen lyönti vaatii ennakointia. Tämän takia aiemmat pingisrobotit ovat pelanneet joko hidastetuilla säännöillä, kapealla pöydällä tai pelkän harjoittelukumppanin roolissa. Google DeepMindin viime vuonna esittelemä järjestelmä ylsi keskitason harrastajiin, mutta ammattilaisten taso jäi sen ulottumattomiin.
Tapahtumavisio ja kahdeksan akselin käsi
Acen näköjärjestelmä yhdistää kaksi sensorityyppiä. Yhdeksän Sonyn Pregius IMX273 -kameraa seuraa palloa 200 hertsillä, ja kolme tapahtumapohjaista IMX636-sensoria mittaa pallon pyörimistä alle millisekunnin tarkkuudella aina 9 000 kierroksen minuuttinopeuksiin asti. Tutkijat raportoivat koko havaintoketjun viiveeksi 10,2 millisekuntia ja koko järjestelmän viiveeksi 20,2 millisekuntia. Huippupelaajan kokonaisreaktioaika on noin 230 millisekuntia.
Mekaniikka on rakennettu varta vasten lajiin. Robottikädellä on kahdeksan vapausastetta, joista kaksi on lineaarisia ja kuusi pyöriviä. Mailan kärkinopeus yltää 19,6 metriin sekunnissa, ja moottoreita ohjataan 1 000 hertsin syklillä. Tämä antaa järjestelmälle aikaa korjata liikettä vielä sen jälkeen, kun lyönti on alkanut, kun pallon lentorata tarkentuu.
Kokonaan simulaatiossa opetettu
Politiikka, joka päättää lyönnin sijainnista ja mailan liikkeestä, on koulutettu täysin fysiikkasimulaatiossa eikä vaadi viimeistelyä oikealla laitteistolla. Tutkijat käyttivät niin sanottua etuoikeutettua kriitikkoa: oppimisen aikana arvostelija näkee simulaation täydellisen tilan, mutta itse politiikka käyttää vain niitä havaintoja, joita aito sensori tuottaa. Lähtökohdaksi otettiin tallennettuja ihmispelien liikkeitä, jotka antoivat algoritmille realistisen lähtörakenteen sen sijaan, että se olisi etsinyt strategiaa nollasta.
Sony AI:n johtaja Michael Spranger luonnehtii saavutusta yhden robotiikan viimeisistä rajoista.
“Robotiikan ennalta määräämätön nopeus on yksi alan viimeisistä rajoista. Robotit ovat yhä hitaita.”
Mitä tämä merkitsee suomalaiselle robotiikalle
Pingis on näytöspeli, mutta tekninen ratkaisu ei ole. Tapahtumakamerat ja korkeataajuinen ohjaussilmukka kuuluvat samaan työkalupakkiin, jota Aalto-yliopiston Intelligent Robotics -ryhmä ja VTT:n älykkäät koneet -tiimi käyttävät tarttumisen, lajittelun ja kokoonpanon tutkimuksessa. Suomalaisessa kone- ja metsäteollisuudessa reaktioajan tiputtaminen sadasta millisekunnista alle kahteenkymmeneen olisi käytännön muutos: nopeampi virhetilanteiden tunnistus, tarkemmat poimintarobotit ja vähemmän pysähdyksiä tuotantolinjoilla.
Sim-to-real -lähestymistapa on suomalaisille pk-yrityksille kiinnostava, koska se pienentää kallista oikealla laitteistolla tehtävää koulutusaikaa. Aalto ProbML -ryhmä on julkaissut samaa metodologiaa hyödyntäviä tutkimuksia kahden viime vuoden aikana, ja Helsingin yliopiston FCAI on rahoittanut useita robotiikan oppimishankkeita. Sony AI:n julkinen koodipohja antaa nyt konkreettisen vertailukohdan kotimaisille ryhmille, jotka ovat aiemmin joutuneet rakentamaan oman simulaatioympäristön tyhjästä.